PLCをSTOP→RUNしたら出力はどうなる?停電・瞬停のときの動きと出力モード設定【三菱 iQ-R】
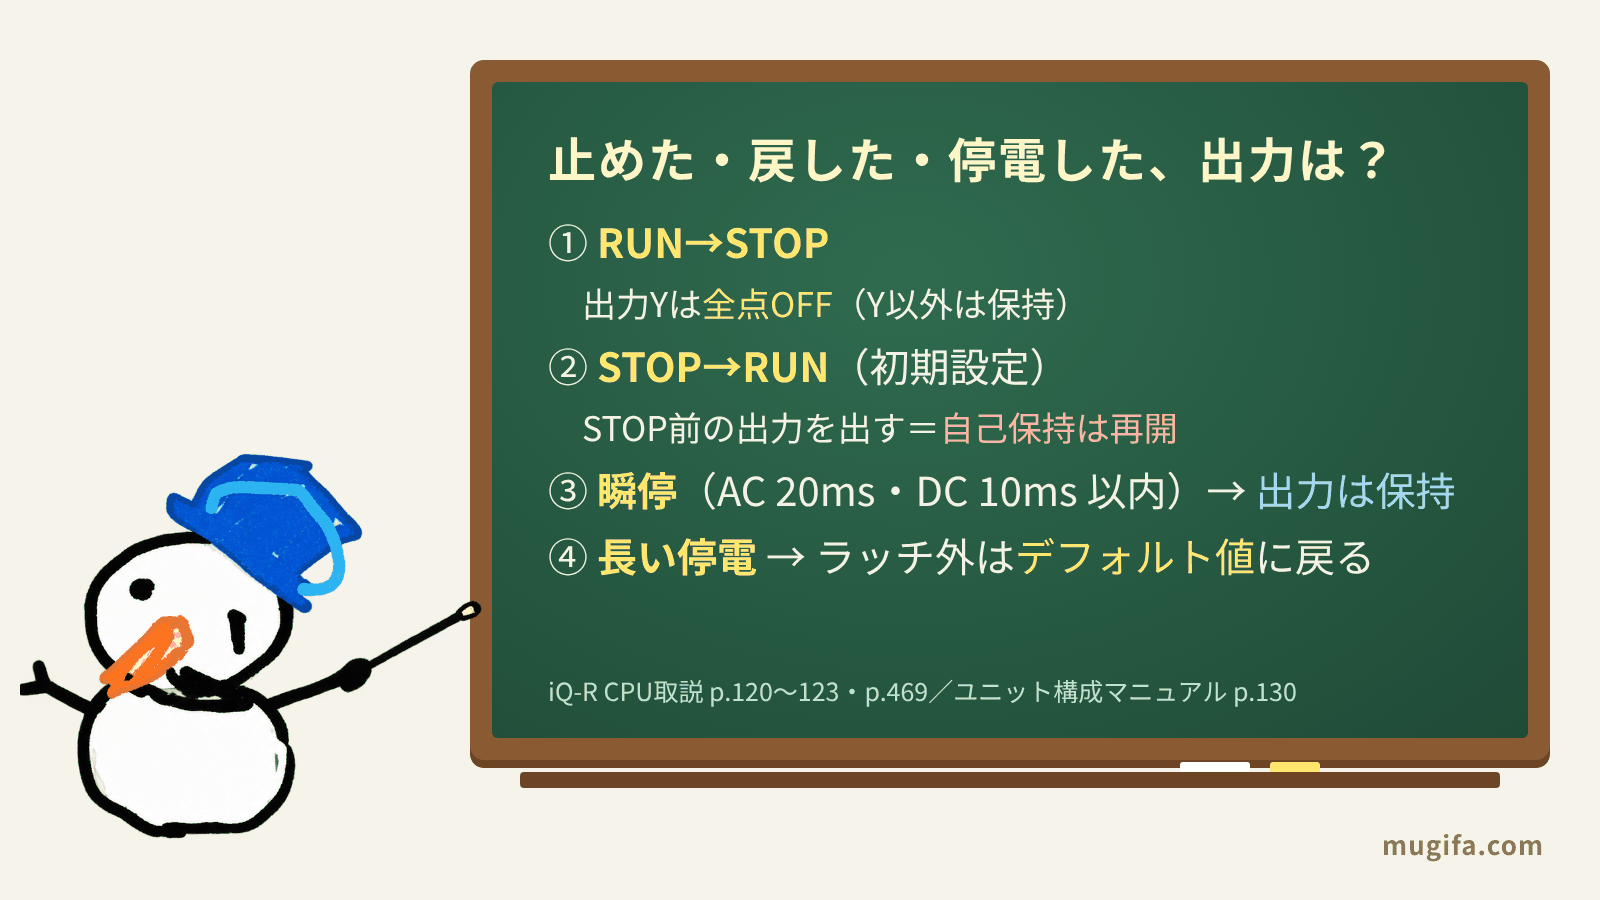
PLC(シーケンサ)を STOP(停止)にしてプログラムを直し、RUN(運転)に戻したら、止まっていたはずのモーターが回り出した。停電のあと、自己保持していた運転が切れていた、あるいは切れていなかった。保全や立上げの現場では、こうした動作が切り替わる瞬間の出力の動きが気になる場面があります。
三菱の MELSEC iQ-R では、RUN→STOP、STOP→RUN、短い停電(瞬停)、長い停電のそれぞれで、出力(Y)と、それ以外のデバイス(PLC の中でデータを入れておく箱)の扱いが決まっています。
この記事で分かること:
- RUN→STOP で出力が全点 OFF になり、Y 以外は保持されること
- STOP→RUN で自己保持が前回の状態から再開する理由と、出力モード設定
- RUN→PAUSE(一時停止)と、停止エラーのときの出力
- 瞬停のときの出力・タイマ・WDT の動きと、瞬停を確かめる SM53
- 長い停電で自己保持が切れる理由(ラッチ範囲)
※この記事の仕様は、三菱電機の「MELSEC iQ-R CPUユニット ユーザーズマニュアル(SH-082487J)」と「MELSEC iQ-R ユニット構成マニュアル」に書かれている範囲だけで書いています。本文の「p.xx」はそれぞれのマニュアルの印刷ページです。対象は iQ-R の CPU ユニットで、他のシリーズや他社の PLC は扱いません。
RUN・STOP・PAUSEで出力はどう変わる?|切り替わりごとの早見表
RUN 中の CPU ユニットは、プログラムをステップ0(先頭)から END/FEND 命令(プログラムの終わりの印)まで実行し、またステップ0に戻る、を繰り返しています(ユーザーズマニュアル p.120)。この1周の中身はPLC(シーケンサ)の処理の順番|スキャンの流れとEND処理・サービス処理をやさしく解説【MELSEC iQ-R】で解説しています。
この繰り返しが止まったり、また始まったりするときに、プログラム・出力(Y)・Y 以外のデバイスがどうなるかをまとめると次のとおりです。
| 切り替わり | プログラム | 出力(Y) | Y 以外のデバイス |
|---|---|---|---|
| RUN→STOP | END まで実行して停止 | 直前の状態を退避して全点 OFF | 直前の状態を保持 |
| STOP→RUN(デフォルト設定) | 先頭から実行 | STOP 前の状態を出してから演算 | 直前の状態を保持(初期値の設定があればセット、ローカルデバイスはクリア) |
| STOP→RUN(クリア設定) | 先頭から実行 | OFF にしてから演算し、結果は1スキャン後に出す | 同上 |
| RUN→PAUSE | 1スキャン実行して停止 | 保持 | 保持 |
| 瞬停(許容瞬停時間以下) | 中断し、電源が戻ると続行 | 保持 | タイマの計測は続く |
| 許容瞬停時間を超える停電 | イニシャルスタート(電源投入・リセットと同じ) | 電源投入時と同じ扱い | ラッチ範囲の外はデフォルト値、ラッチ範囲は保持 |
| 停止エラー | 演算を止める | エラー時出力モードの設定に従う(クリア/保持) | - |
(出典:MELSEC iQ-R CPUユニット ユーザーズマニュアル p.120〜123・p.167・p.469)
ここから、1行ずつ中身を見ていきます。
RUN→STOP:出力は全点OFF、Y以外は保持
RUN から STOP にすると、CPU はその周を END まで実行してから止まります。このとき、直前の出力(Y)の状態を退避(いったん覚えておくこと)したうえで、出力を全点 OFF にします(ユーザーズマニュアル p.120〜121)。
一方、内部リレー(M)やデータレジスタ(D)など、Y 以外のデバイスは直前の状態を保持します(ユーザーズマニュアル p.120〜121)。STOP 中は「外への出力は全部切れているが、PLC の中の M や D は STOP 直前のまま」という状態です。この差が、次の章の STOP→RUN の動きに効いてきます。
RUN→PAUSE:1スキャン実行して止まり、出力もデバイスも保持
PAUSE(一時停止)にすると、1スキャン実行したあとに止まり、出力もデバイスも保持したままになります(ユーザーズマニュアル p.121)。STOP と違って、出力は OFF になりません。
停止エラーで止まったとき:エラー時出力モード
CPU が異常を見つけて演算を止める「停止エラー」のときの出力は、ユニットパラメータの「エラー時出力モード」で、クリア(OFF にする)か保持かを選びます(ユーザーズマニュアル p.167)。STOP にしたときは全点 OFF でしたが、停止エラーで止まったときは、設定によって出力が残ることがあります。自分の装置がどちらの設定になっているかは、パラメータで確かめておきます。
STOP→RUNで止めたはずのモーターが回る理由|出力モード設定
STOP から RUN に戻すと、プログラムは先頭から実行されます。Y 以外のデバイスは STOP 前の状態を保持したまま始まります。ただし、デバイス・ラベルの初期値を設定していればその値がセットされ、ローカルデバイス(そのプログラムの中だけで使うデバイス)はクリアされます(ユーザーズマニュアル p.121)。
出力(Y)をどう出すかは、「STOP→RUN時の出力モード設定」で決まります(ユーザーズマニュアル p.121)。選べるのは次の2つです。
| 設定 | RUN に戻したときの出力(Y) | Y で自己保持している回路 |
|---|---|---|
| STOP前の出力(Y)状態を出力(デフォルト) | 退避していた出力を出してから演算する | 前回の状態から再開する |
| 出力(Y)をクリア(出力は1スキャン後) | 出力を OFF にしてから演算し、演算結果を1スキャン後に出す | OFF から始まる |
(出典:MELSEC iQ-R CPUユニット ユーザーズマニュアル p.121〜122)
何も変えていなければ、STOP 前の出力をそのまま出す設定です。「RUN に戻したら止めたはずのモーターが回った」は、このデフォルトの動きで説明がつきます。
自己保持回路で見る2つの設定の違い
自己保持回路は、開始ボタンを離しても、自分の出力の接点で ON を保ち続ける回路です。書き方は自己保持回路のラダー図での書き方(GX Works3・PLCプログラム視点)で解説しています。ここでは次の1行の回路で考えます。
- X20:開始ボタン
- X21:停止ボタン
- Y0:運転の出力。X20 と並列に Y0 自身の接点を入れて自己保持し、X21 で切る
運転中(Y0 が ON)に STOP にすると、Y0 は退避されて OFF になり、モーターは止まります。そのあと RUN に戻したときの動きは、設定で次のように分かれます。
- デフォルト(STOP前の出力(Y)状態を出力):退避していた「Y0 は ON」を出してから演算します。演算に入った時点で Y0 の自己保持の接点が ON なので、X20 を押さなくても Y0 は ON のまま続きます。モーターは RUN に戻した時点で回り出します。
- 出力(Y)をクリア(出力は1スキャン後):Y0 を OFF にしてから演算します。自己保持の接点も OFF なので、X20 を押すまで Y0 は OFF のままです。
取説 p.122 にも、X20(開始)・X21(停止)・Y0 を使って、2つの設定の動きを比べた図があります(ユーザーズマニュアル p.122)。
デフォルトの STOP→RUN は「止めたところから再開」。止めた状態から始め直したいなら、出力をクリアする設定にする。
Mで自己保持している回路は「クリア」でも再開する(取説の決まりから考えると)
出力モード設定が扱うのは出力(Y)です。Y 以外のデバイスは STOP 前の状態を保持します(ユーザーズマニュアル p.121)。この決まりを当てはめると、内部リレー M で自己保持して、その M で Y を ON にしている回路では、「クリア」にしても M は ON のまま RUN に入ります。その結果、演算で Y が ON になり、1スキャン後に出力されます。
「クリアにしたのに RUN で動き出した」というときは、自己保持を Y でしているのか M でしているのかを、プログラムで確かめてください。
どちらにするかは設備の安全で決める
選び方は、STOP 前の出力がそのまま出て、機械が動き出しても安全な設備かどうかです。止めた状態から人の操作で始め直したい設備なら「クリア」を検討します。どちらが正しいという決まりではなく、RUN に戻した瞬間に何が動くかを設備ごとに確かめて決める設定です。
設定の場所は、GX Works3 のCPUパラメータ → 動作関連設定 → STOP→RUN時の出力モード設定です(ユーザーズマニュアル p.122)。
なお、非常停止を PLC の設定や動きに頼らずに組む考え方は、非常停止はなぜPLCを通してはいけないのか|ハードワイヤ設計で装置を止める理由で扱っています。
瞬停(短い停電)では出力を保持して待つ|タイマとWDTは進み続ける
瞬停(ごく短い時間だけ電源が切れること)の長さが許容瞬停時間(瞬停で演算を中止しても、瞬停が解除されたあと続きから運転できる時間。ユニット構成マニュアル p.131)以下なら、CPU はイベント履歴(CPU の中に残る出来事の記録)に登録して、演算を中断します。このとき出力は保持され、電源が戻ると演算を続行します(ユーザーズマニュアル p.123)。
許容瞬停時間は、電源ユニットの入力電源の種類で決まっています。
| 電源ユニットの入力 | 許容瞬停時間 |
|---|---|
| AC 入力電源 | 20ms 以内 |
| DC 入力電源 | 10ms 以内(DC24V 未満では短くなる) |
(出典:MELSEC iQ-R ユニット構成マニュアル p.130)
許容瞬停時間以下の瞬停なら、CPU は演算を中断して待つだけです。出力は保持され、PLC の中の自己保持もそのまま続きから動きます。STOP→RUN のように「出力をいったん OFF にする」動きはありません。
タイマは瞬停の間も計測を続ける
演算を中断している間も、タイマの計測は続きます(ユーザーズマニュアル p.123)。瞬停の間も、タイマにとっては時間が進んでいる扱いです。
WDTも計測を続ける:190ms+15msでWDT時間超過
WDT(ウォッチドッグタイマ:プログラムが END まで来るかを見張るタイマ)の計測も、瞬停の間に続きます(ユーザーズマニュアル p.123)。
取説の例では、WDT の設定が 200ms、スキャンタイムが 190ms のとき、15ms の瞬停があるとWDT 時間超過になります(ユーザーズマニュアル p.123)。190ms + 15ms = 205ms で、200ms を超えるためです。許容瞬停時間に収まる瞬停でも、スキャンタイムが WDT の設定に近い装置では、それをきっかけに止まることがある、ということです。
SM53で瞬停があったかを確かめる
特殊リレー(CPU の状態を表す決まった番号のデバイス)の SM53(AC/DC DOWN)は、AC 電源で 20ms 以内(DC 電源で 10ms 以内)の瞬停があると ON になり、電源の OFF→ON でリセットされます(ユーザーズマニュアル p.570)。
「タイマの動きがおかしい」「たまに止まる」といったときに、GX Works3 のモニタで SM53 を見ると、瞬停があったかどうかの手がかりになります。プログラムで SM53 を接点に使えば、瞬停があったことを表示やアラームに残すこともできます。
長い停電は電源の入れ直しと同じ|自己保持が切れるかはラッチ範囲で決まる
許容瞬停時間を超える停電では、復電したときにイニシャルスタート(電源を入れたとき・リセットしたときと同じ始まり方)になります(ユーザーズマニュアル p.123)。ただし電源ユニットの説明では、許容瞬停時間を超えた場合も「電源ユニットの負荷によって継続運転する場合と、イニシャルスタートする場合がある」としています(ユニット構成マニュアル p.131)。
このとき、デバイスとラベルは、ラッチ範囲(停電しても値を保持するように設定した範囲)の外にあるものがデフォルト値に戻ります。電源の OFF→ON、リセット、許容瞬停時間を超える停電のどれでも同じ扱いです(ユーザーズマニュアル p.469)。
許容瞬停時間以下の瞬停は「中断して続きから」。超える停電は「電源の入れ直しと同じ」で、ラッチ範囲の外はデフォルト値に戻る。
「自己保持が切れた/切れなかった」はラッチ範囲を見る
自己保持に使っている M などがラッチ範囲の外なら、長い停電のあとは自己保持が切れた状態から始まります。ラッチ範囲に入っていれば、停電前の状態が残ります。停電のあとの動きが思っていたのと違うときは、まずそのデバイスがラッチ範囲に入っているかを確かめます。
ラッチ範囲の値は CPU ユニットのバッテリで保持されます。R00〜R02CPU はバッテリなしで保持され、それ以外の CPU もバッテリレスオプションカセットを付ければバッテリなしで保持できます(ユーザーズマニュアル p.469)。デバイスの種類と使い分けは三菱PLCのデバイス種類まとめ|X・Y・M・L・D・T・Cの使い分けで一覧にしています。
ラッチにするかどうかも設備の安全で決める
ラッチにすれば停電前の状態は残りますが、そのぶん復電したときに前の状態のまま動き出すデバイスが増えます。停電から戻ったときに自動で再開してよいかは、STOP→RUN の出力モードと同じく、設備ごとに確かめて決めることです。
よくある質問(FAQ)
Q1. PLCをSTOPからRUNに戻したら、止まっていたモーターが回り出したのはなぜですか?
A. MELSEC iQ-Rのデフォルト設定では、STOPにしたときの出力(Y)の状態を退避(いったん覚えておくこと)しておき、RUNに戻すとその状態を出してから演算を始めるためです。自己保持回路は前回の状態から再開します。CPUパラメータの「STOP→RUN時の出力モード設定」を「出力(Y)をクリア(出力は1スキャン後)」にすると、出力をOFFにしてから演算し、演算結果を1スキャン後に出します。どちらにするかは、前の状態のまま再開してよい設備かどうかで決めます。
Q2. PLCをSTOPにすると出力はどうなりますか?
A. MELSEC iQ-Rでは、RUNからSTOPにするとEND命令まで実行してから止まり、出力(Y)は直前の状態を退避したうえで全点OFFになります。内部リレー(M)やデータレジスタ(D)など、Y以外のデバイスは直前の状態を保持します。
Q3. 瞬停(短い停電)があるとPLCの自己保持は切れますか?
A. 許容瞬停時間(iQ-Rの電源ユニットでAC入力20ms以内、DC入力10ms以内)以下の瞬停なら、CPUは演算を中断して出力を保持し、電源が戻ると続きから演算します。演算を中断して待つだけなので、PLCの中の自己保持はそのまま続きます。ただしタイマとWDTの計測は瞬停の間も続くため、スキャンタイムがWDTの設定に近いとWDT時間超過で止まることがあります。瞬停があったかは特殊リレーSM53で確かめられます。
Q4. 長い停電のあと、自己保持が切れていたのはなぜですか?
A. 許容瞬停時間を超える停電は、電源を入れ直したときやリセットしたときと同じイニシャルスタートになり、ラッチ範囲に入っていないデバイスはデフォルト値に戻るためです。自己保持に使っているMなどがラッチ範囲の外なら、復電後は自己保持が切れた状態から始まります。ラッチ範囲に入れれば状態は残りますが、復電後に前の状態で動き出してよいかを設備ごとに確かめて決めます。
まとめ
PLC の出力は、動作が切り替わる瞬間ごとに扱いが決まっています。
- RUN→STOP:END まで実行して停止。出力(Y)は退避して全点 OFF、Y 以外のデバイスは保持
- STOP→RUN:デフォルトは「STOP前の出力(Y)状態を出力」=自己保持回路は前回の状態から再開する。「出力(Y)をクリア(出力は1スキャン後)」なら OFF から始まる
- 出力モード設定が扱うのは Y。取説の決まり(Y 以外は保持)から考えると、M で自己保持している回路はクリアにしても再開する
- どちらの設定にするかは、RUN に戻した瞬間に動き出しても安全な設備かで決める(CPUパラメータ → 動作関連設定)
- RUN→PAUSE:1スキャン実行して停止、出力もデバイスも保持。停止エラーのときの出力はエラー時出力モード(クリア/保持)に従う
- 瞬停(AC 入力 20ms 以内・DC 入力 10ms 以内):演算を中断して出力を保持し、復電で続行。タイマと WDT の計測は続く。瞬停は SM53 で確かめられる
- 許容瞬停時間を超える停電:電源投入・リセットと同じイニシャルスタート(電源ユニットの負荷によっては継続運転する場合もある)。ラッチ範囲の外はデフォルト値に戻る=自己保持が切れる
(出典:MELSEC iQ-R CPUユニット ユーザーズマニュアル p.120〜123・p.167・p.469・p.570、MELSEC iQ-R ユニット構成マニュアル p.130)
使っている CPU・電源ユニットの型名ごとの細かい条件や設定画面は、お手元のマニュアルで確認してください。
参考資料
- MELSEC iQ-R CPUユニット ユーザーズマニュアル(SH-082487J・三菱電機)
- MELSEC iQ-R ユニット構成マニュアル(三菱電機)